¿Qué es un robot insecto? Descubre su fascinante mundo y aplicaciones prácticas

Un robot insecto no es solo una curiosidad de laboratorio. Es una máquina diseñada para reproducir las ventajas de los insectos: tamaño reducido, maniobrabilidad y bajo coste energético. Este artículo explica con claridad qué son, cómo funcionan, ejemplos concretos y qué decisiones prácticas pueden tomar quienes quieran explorar este campo.
¿Qué es un robot insecto?
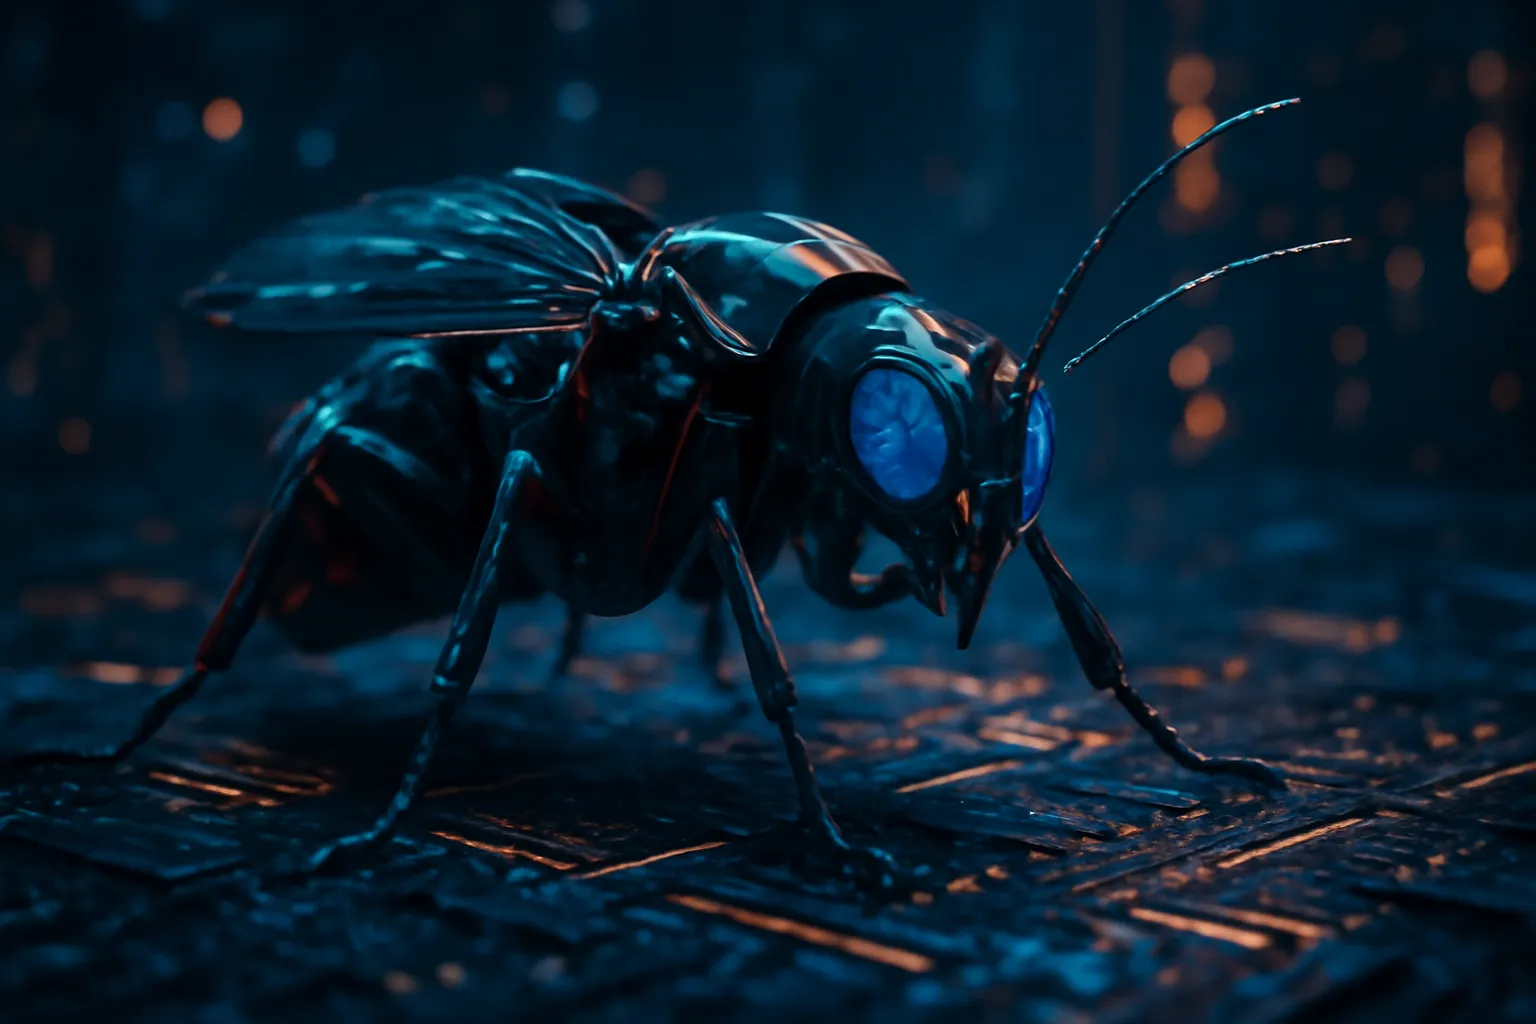
Un robot insecto emula la forma, el movimiento o el comportamiento de un insecto real. Puede volar como una abeja, desplazarse por el suelo como un escarabajo o trepar superficies como una araña. Lo determinante no es la estética, sino la combinación de tamaño reducido, eficiencia y capacidad para operar en entornos complejos.
Tipos según locomoción
Se distinguen, grosso modo, tres familias:
- Microdrones voladores: impulsados por rotores o aleteo piezoeléctrico, diseñados para entrar en espacios cerrados.
- Robots terrestres miniaturizados: ruedas, patas o mecanismos de deslizamiento para moverse sobre superficies irregulares.
- Híbridos y biohíbridos: combinan materiales biológicos o actuadores inspirados en tejidos vivos.
Qué no es
No todo robot pequeño es un robot insecto. La categoría exige una intención de replicar ventajas insectoides: movilidad en espacios reducidos, interacción con la naturaleza o comportamiento en enjambre.
Cómo funcionan: componentes clave
La aparente sencillez de estos robots esconde desafíos de ingeniería. Los elementos recurrentes son sensores, actuadores, control y energía. Cada uno plantea restricciones que condicionan el diseño final.
Sensores y percepción
Se emplean sensores de proximidad, microcámaras, sensores químicos y acelerómetros. En robots del tamaño de una abeja, la cámara puede ser reemplazada por sensores ópticos de baja resolución que sirven para navegación y evitación de obstáculos.
Actuadores y movilidad
Los actuadores más comunes en micro-robots son piezoeléctricos, electrostáticos y pequeños motores de alta densidad. El aleteo, por ejemplo, se consigue con materiales que cambian de forma al aplicar una tensión eléctrica.
Aplicaciones reales y mini-casos
Es fácil imaginar aplicaciones; lo relevante son los casos concretos donde ya se usan o se prueban estos dispositivos.
Vigilancia en infraestructuras
En una planta industrial con tuberías estrechas, un robot insecto terrestre puede entrar donde un operario no puede. Equipado con un sensor de gas y una microcámara, detecta fugas y transmite coordenadas precisas para la reparación.
Agricultura y polinización
En invernaderos cerrados, se han probado robots voladores que complementan la polinización. No sustituyen a las abejas, pero actúan como refuerzo en cultivos críticos durante periodos concretos.
Otros ejemplos prácticos incluyen:
- Inspección de puentes y estructuras: micro-robots que dupican el recorrido de una grieta y documentan su progresión.
- Búsqueda y rescate en escombros: enjambres de robots terrestres que localizan calor o sonidos de supervivientes.
- Microfabricación: brazos robóticos en miniatura para ensamblaje de componentes electrónicos.
Ventajas frente a alternativas
Comparado con drones convencionales o equipos humanos, un robot insecto ofrece:
- Tamaño y acceso: entra en huecos imposibles para drones grandes.
- Bajo coste por unidad: permite desplegar enjambres con tolerancia a fallos.
- Redundancia distribuida: fallos aislados no comprometen la misión.
Sin embargo, no reemplaza todas las tareas: la capacidad de carga y la autonomía energética siguen siendo limitaciones claras.
Diseño y materiales: cómo se construyen
El diseño combina técnicas de microfabricación y materiales avanzados. Hay dos caminos dominantes: mecánica tradicional miniaturizada y fabricación MEMS (sistemas microelectromecánicos).
Materiales habituales
Polímeros flexibles para superficies alares, fibras de carbono para estructuras ligeras y aleaciones que toleran fatiga por aleteo continuo. En algunos proyectos se usan polímeros conductores que actúan como músculos artificiales.
Técnicas de producción
La impresión 3D a microescala, el moldeo por inyección preciso y el etching en silicio permiten fabricar piezas con tolerancias milimétricas. Para producción en serie, se buscan procesos que reduzcan costes sin perder fiabilidad.
Retos técnicos y éticos
El avance no es lineal. Dos frentes concentran la atención: desafíos tecnológicos y dilemas sociales.
Desafíos técnicos
La autonomía energética es la limitación más visible. Las baterías pesan; alternativas como la transmisión de energía o el aprovechamiento de corrientes térmicas están en investigación. Otro reto es la robustez mecánica: las estructuras deben resistir impactos sin aumentar peso.
Cuestiones éticas y de uso
Los robots insecto plantean preguntas sobre privacidad y vigilancia. Un enjambre pequeño y discreto transforma la supervisión de espacios públicos y privados. La regulación debe equilibrar beneficio y control, evitando usos indebidos.
Tendencias y hacia dónde va la tecnología
Algunas direcciones se perfilan con claridad en proyectos y prototipos.
- Mejoras en la densidad energética y técnicas de recarga inalámbrica.
- Inteligencia distribuida: enjambres que toman decisiones locales sin un control central rígido.
- Integración de sensores químicos para monitorización ambiental.
- Fabricación más barata para uso comercial masivo.
En comparación con drones grandes, los robots insecto buscan complementar capacidades. Donde un dron ofrece autonomía y carga, un robot insecto aporta acceso puntual y despliegue a bajo coste.
Conclusión práctica y accionable
Quien quiera acercarse a este mundo puede dar pasos concretos sin necesidad de grandes recursos. Primero, evaluar el objetivo: inspección, monitoreo o investigación. Segundo, revisar prototipos de código abierto y kits educativos para comprender limitaciones reales. Tercero, plantear pruebas en entornos controlados: un invernadero, una nave industrial desocupada o un banco de pruebas reducido.
Para proyectos profesionales, priorizar tres decisiones: selección de sensores según la misión, estrategia de energía (batería, recarga o tethering) y plan de redundancia si se usan enjambres. Estas decisiones reducen riesgo y permiten iterar con datos reales.
Un robot insecto no es una promesa mágica, pero ofrece soluciones concretas cuando el espacio, el coste y la redundancia son variables críticas. Con diseños pragmáticos y pruebas graduadas, su adopción puede llevar a mejoras reales en inspección, agricultura y rescate.