¿Qué es la robótica industrial? Definición, componentes y aplicaciones prácticas

¿Qué es la robótica industrial? La respuesta va más allá de máquinas que repiten movimientos. La robótica industrial integra mecanismos, controles y sensórica para ejecutar tareas productivas con precisión, repetibilidad y seguridad. Este texto explica cómo funcionan esos sistemas, qué tecnologías intervienen, dónde aportan mayor valor y qué limitaciones conviene evaluar antes de invertir.
Definición y alcance operacional
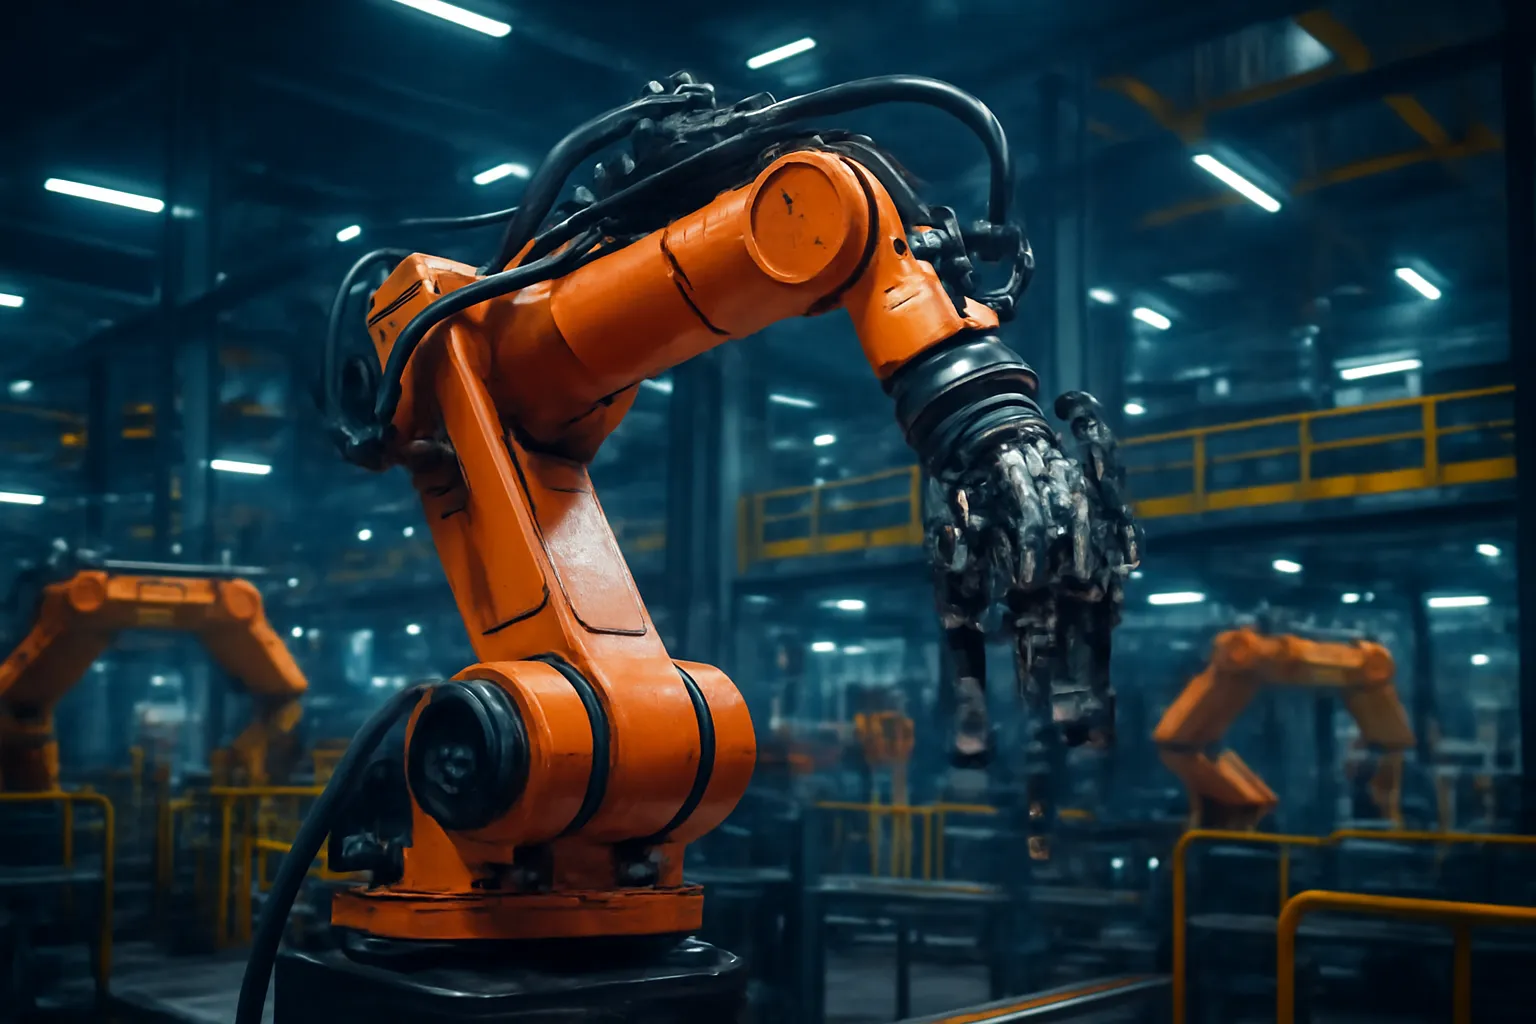
La robótica industrial agrupa robots, controladores y software orientados a procesos industriales definidos: ensamblaje, manipulación, soldadura, pintado, paletizado y pruebas, entre otros. No se trata solo de reemplazar mano de obra, sino de resolver restricciones de calidad, velocidad o condiciones ambientales. Un robot industrial es un manipulador programable con múltiples grados de libertad que trabaja según parámetros predefinidos y puede integrarse con sistemas de visión, sensores y redes de planta.
Componentes y tecnologías clave
Un sistema robótico efectivo combina varios bloques tecnológicos. Entenderlos ayuda a dimensionar proyectos y seleccionar proveedores.
- Actuadores: motores eléctricos, servomotores y sistemas hidráulicos que mueven los eslabones.
- Controlador: CPU y PLC que ejecutan la lógica de movimiento, sincronización y seguridad.
- Sensórica: cámaras 2D/3D, láseres y sensores de fuerza/torque para feedback y corrección en tiempo real.
- End-effector: pinzas, herramientas de soldadura, dispensadores o garras específicas para la tarea.
- Software: programación offline, simuladores y sistemas de supervisión para integración con MES/ERP.
Además, aparecen tecnologías complementarias: visión artificial para detección de piezas, redes industriales para comunicación determinista y sistemas de seguridad que cumplen normas como ISO 10218 e ISO/TS 15066 para colaboración humano-robot.
Tipos de robots y ejemplos de aplicación
Existen varios formatos según cinemática y función. Elegir correctamente reduce inversión y maximiza rendimiento.
- Articulados: versátiles, usados en soldadura y montaje. Ejemplo: brazo de 6 ejes en chasis de automóvil para soldadura por puntos.
- SCARA: rápidos en el plano horizontal, habituales en montaje de componentes electrónicos.
- Delta: ideales para picking y embalaje por su alta velocidad en aplicaciones de alimentación y empaquetado.
- Cartesian o gantry: adecuados para corte y impresión 3D grandes o manejo de materiales en mesas planas.
- AGV y AMR: transporte autónomo dentro de planta, útil para alimentación de líneas y logística interna.
Mini-caso: una pyme de electrónica implementó un robot SCARA con visión para colocar componentes SMD en módulos. Resultado a 6 meses: reducción del 40% en fallos de colocación y aumento del rendimiento productivo sin duplicar espacio.
Integración en planta: diseño, seguridad y operación
Integrar robótica exige revisar flujo de trabajo, ergonomía y normas de seguridad. Un proyecto típico sigue fases: estudio de viabilidad, diseño de célula, instalación, validación y mantenimiento.
Planificación del layout
El diseño debe priorizar tiempos cicluos y accesibilidad para mantenimiento. Una célula mal ubicada genera cuellos de botella: por ejemplo, un robot de paletizado lejos de la salida provoca acumulación y pérdida de eficiencia.
Seguridad y cumplimiento
La selección entre celda vallada o colaboración sin barreras depende del riesgo evaluado. En aplicaciones colaborativas, la sensórica de fuerza y las zonas de reducción de velocidad evitan lesiones. También conviene documentar evaluaciones de riesgo y cumplir normativa local para pasar auditorías operativas.
Ejemplo práctico: implantación en una línea de envasado
Situación inicial: línea manual que empaqueta frascos, 3 operadores en turno y 1200 piezas/h. Objetivo: aumentar velocidad y reducir variabilidad de llenado.
Solución propuesta: célula con robot delta para alimentación, sistema de visión para inspección de tapas y robot articulado para paletizado final. Pasos ejecutados:
- Estudio de procesos y medición de tiempos reales durante 2 semanas.
- Selección de robot delta para alimentación por su alta cadencia y del brazo articulado para paletizado por su alcance.
- Integración del sistema de visión y ajuste de parámetros de llenado para tolerancias de producto.
- Pruebas en línea y capacitación del personal de mantenimiento durante 3 días.
Resultados medidos a los 90 días: capacidad aumentada a 2200 piezas/h con disminución de rechazos por error de envasado del 6% al 1.2%. El payback estimado por reducción de mano de obra y rechazo fue de 18 meses, con margen de mejora al optimizar el layout.
Ventajas, limitaciones y criterios de decisión
Ventajas claras: repetibilidad, mejora de calidad y reducción de riesgos en tareas peligrosas. Limitaciones recurrentes: coste inicial, tiempo de integración y necesidad de personal cualificado para programación y mantenimiento.
Factores a evaluar antes de invertir:
- Volumen y variabilidad: proyectos con altos volúmenes y baja variación de producto suelen justificar robots tradicionales; alto cambio de referencias favorece soluciones flexibles o cobots.
- Retorno financiero: calcular ROI con ahorro de material, mano de obra y mejora de calidad. Incluir costos ocultos: consumibles, formación y actualización de software.
- Cadena de suministro: escalabilidad y disponibilidad de repuestos determinan la continuidad operativa.
Conclusión y pasos accionables
La robótica industrial es una herramienta para resolver retos productivos concretos: calidad, cadencia y seguridad. Antes de tomar decisiones, realizar un diagnóstico operativo medible, definir objetivos (calidad, coste, capacidad) y priorizar la simplicidad técnica que permita mantenimiento local.
Pasos recomendados:
- Medir indicadores actuales (OEE, tasa de rechazo, tiempos ciclo).
- Identificar tareas repetitivas o peligrosas susceptibles de automatización.
- Solicitar pruebas en planta (piloto) con condiciones reales de operación.
- Formar al equipo de mantenimiento y validar contratos de soporte con el proveedor.
Con una planificación pragmática y objetivos claros, la robótica industrial pasa de ser una apuesta tecnológica a una palanca tangible de mejora operativa. La clave está en alinear la solución con la necesidad productiva, medir resultados y ajustar antes de escalar.