¿Qué es un simulador de robótica? Guía práctica para elegir y usar uno

¿Qué es un simulador de robótica? Un simulador de robótica es una herramienta de software que replica, en un entorno virtual, el comportamiento físico, cinemático y de control de robots y sistemas automatizados. Permite probar algoritmos, validar trayectorias, optimizar parámetros y detectar fallos sin necesidad de disponer del equipo físico o interrumpir producción.
Definición: ¿Qué es un simulador de robótica? y tipos más habituales
Un simulador de robótica combina modelos físicos (dinámica, colisiones, fricción), modelos sensoriales (cámaras, lidar, encoders) y entornos virtuales que representan instalaciones, líneas de producción o escenarios reales. Existen varios enfoques según el propósito:
- Simuladores de dinámica realista: enfocados en precisión física para validar esfuerzos, colisiones y estabilidad. Ejemplos: CoppeliaSim, Gazebo con motores físicos como ODE o Bullet en configuraciones detalladas.
- Entornos rápidos para IA y control: priorizan velocidad para entrenamiento de algoritmos de control o aprendizaje por refuerzo; suelen usar físicas más simples como PyBullet o entornos basados en Unity.
- Gemelos digitales industriales: integran datos de planta, telemetría y modelos de proceso para simulación de comportamiento de línea completa.
- Simuladores de sensado: generan salidas sintéticas de sensores para probar percepción y fusión sensor-acción sin cámaras reales.
Guía paso a paso para seleccionar e implementar un simulador de robótica
Elegir e implantar un simulador exige evaluar requisitos técnicos, objetivos del proyecto y limitaciones operativas. A continuación, una guía práctica con pasos concretos.
Paso 1: Definir objetivos concretos
Determinar qué se busca: validar trayectorias, medir tiempos ciclo, entrenar IA, realizar pruebas de seguridad o integrar con SCADA. Un objetivo claro reduce la selección a opciones viables.
Paso 2: Establecer requisitos técnicos
- Precisión física necesaria: ¿se requiere modelado preciso de inercias y colisiones?
- Interacción con hardware: ¿se necesita co-simulación con controladores reales o emulados?
- Escalabilidad y rendimiento: ¿serán miles de episodios para entrenamiento?
- Compatibilidad con software: ROS, PLCs, frameworks de IA.
Paso 3: Evaluar opciones con criterios prácticos
Probar al menos dos paquetes con un caso mínimo reproducible. Evaluar facilidad de integración, documentación, comunidad y costes de licencia. Algunas recomendaciones según necesidades:
- Validación física y proyectos ROS: Gazebo o CoppeliaSim.
- Entrenamiento por refuerzo y velocidad: PyBullet o Unity ML-Agents.
- Gemelo digital industrial con integración OT: soluciones comerciales o plataformas que permitan conectar OPC-UA y SCADA.
Paso 4: Preparar modelos y entorno
Crear o adaptar modelos CAD a formatos compatibles, parametrizar fricciones, masas y sensores. Evitar simplificaciones excesivas que invaliden pruebas críticas y, a la vez, no sobrecargar la simulación si la velocidad es prioritaria.
Paso 5: Validación incremental
Validar resultados por etapas: primero cinemática, luego dinámica, después sensores y finalmente comportamiento integrado. Registrar discrepancias con el hardware y ajustar parámetros.
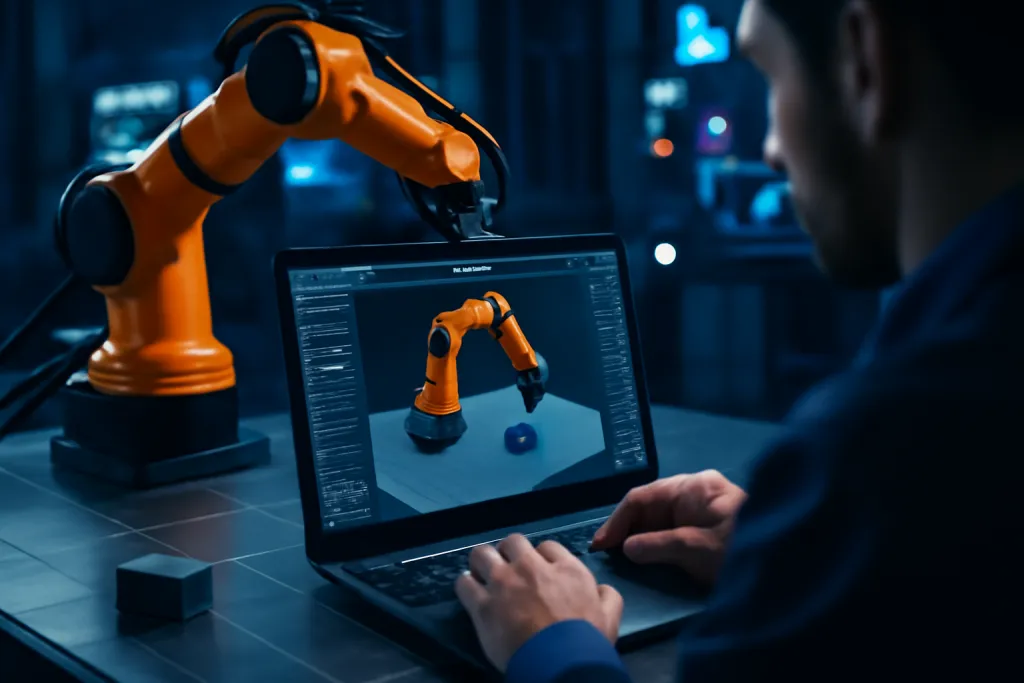
Caso práctico: validación de un brazo colaborativo antes del despliegue
Escenario: una planta quiere integrar un robot colaborativo para insertar componentes en un circuito impreso. Riesgos: colisiones con fixture, tiempos de ciclo insuficientes y detección errónea por sensores.
Secuencia aplicada:
- Modelado CAD del brazo y del fixture; exportación a formato compatible con el simulador seleccionado.
- Configuración de dinámica con masas y límites de torque, definición de sensores de fuerza y una cámara simulada.
- Implementación del programa de control en modo emulado con la misma lógica del PLC/ controlador industrial.
- Ejecución de escenarios: ciclo nominal, fallo de detección, presencia humana en área de trabajo.
- Análisis de datos: identificación de puntos de colisión, ajuste de velocidades, creación de zonas de seguridad virtuales.
Resultados típicos: reducción del 35% en iteraciones físicas necesarias, detección de un punto de colisión no contemplado en diseño y ajuste de parámetros de ganancia que mejoran la estabilidad. En el plantel se aplicaron las correcciones y las pruebas físicas finales confirmaron el comportamiento simulado con tolerancias aceptables.
Errores comunes y cómo evitarlos
- Usar modelos demasiado simplificados: puede esconder problemas de torque y resonancias. Evitarlo aumentando la fidelidad en parámetros críticos.
- Ignorar latencias y comunicación: tests sin modelar la latencia entre controlador y actuador suelen dar resultados optimistas. Simular retardo o usar co-simulación con control real.
- No validar sensores sintéticos: cámaras y lidars simulados que no reproducen artefactos reales llevan a fallos en percepción. Añadir ruido y artefactos realistas.
- Confiar en una sola herramienta: cada simulador tiene sesgos. Contrastar con un segundo entorno o con datos experimentales cuando sea posible.
- Sobrecargar la simulación: buscar fidelidad absoluta en todo puede hacer la simulación impráctica. Priorizar lo crítico para el proyecto.
Ventajas, límites y criterios para decidir
Un simulador aporta reducción de riesgos, ahorro en prototipos físicos y aceleración de desarrollo. Sin embargo, no reemplaza la validación final con hardware. Aquí criterios prácticos para decidir su uso:
- Conviene cuando: se necesita iterar diseños, probar escenarios de fallo, entrenar controladores o ahorrar tiempo de máquina durante la puesta en marcha.
- No conviene (o no basta) cuando: la interacción física con materiales deformables o procesos complejos (soldadura, adhesivos, fluidos) exige pruebas físicas irreemplazables.
- Criterios técnicos: compatibilidad con controladores, posibilidad de co-simulación, licencia y coste, capacidad de scripting para automatización y soporte para integración con pipelines de datos.
Cierre: cuándo usar un simulador de robótica y siguientes pasos
Un simulador de robótica resulta útil para reducir tiempo de integración, validar lógicas de control y anticipar fallos operativos, pero debe emplearse con un plan de validación que incluya pruebas físicas finales. Para proyectos con limitaciones de presupuesto, priorizar simulaciones sobre los subsistemas de mayor riesgo permite maximizar retorno de inversión. Para proyectos industriales críticos, combinar simulación de alta fidelidad con pruebas en entorno controlado es la vía más segura.
Pasos recomendados: definir objetivos medibles, seleccionar un par de simuladores para pruebas piloto, crear modelos básicos representativos y ejecutar validaciones incrementales que incluyan ruido y latencias reales. Con esta metodología se aprovecha al máximo lo que ofrece un simulador de robótica sin confundir precisión virtual con validación física real.
En resumen, ¿qué es un simulador de robótica? Es una herramienta de diseño y verificación que, bien elegida y utilizada, acelera desarrollos, reduce riesgos y facilita decisiones basadas en pruebas reproducibles, siempre complementada por validaciones físicas cuando el proyecto lo requiere.