Qué es un robot controlado a distancia y cómo funciona

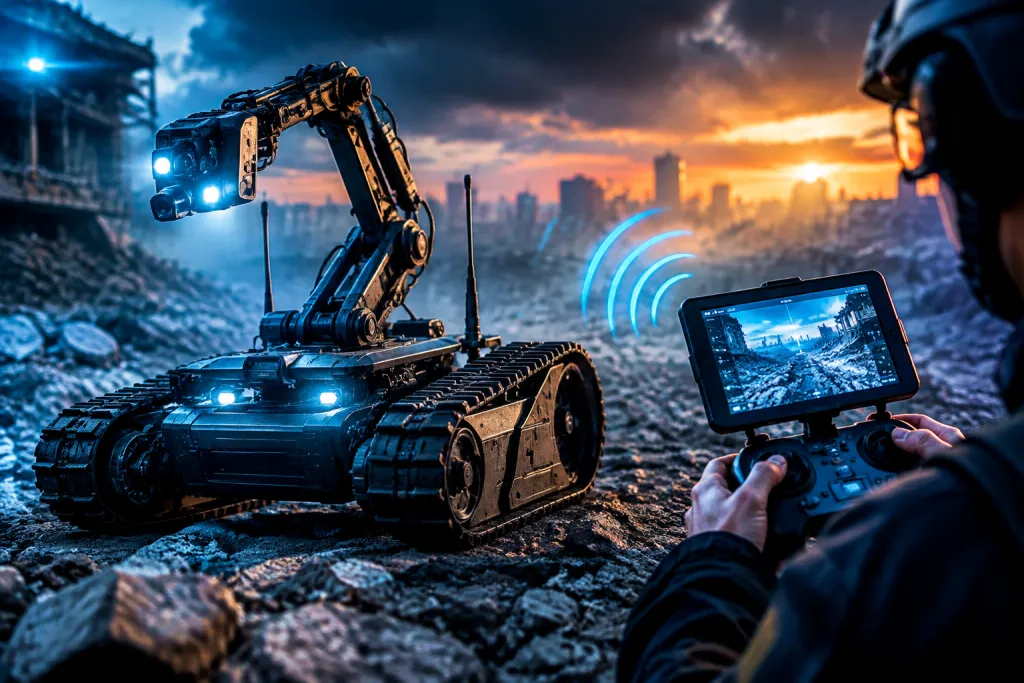
Un robot controlado a distancia es una máquina que recibe órdenes de una persona o de otro sistema situado en otro lugar. El operador puede dirigir sus movimientos en tiempo real mediante una consola, un ordenador, un mando o una aplicación. El robot ejecuta esas órdenes con sus motores y otros componentes, mientras que sus sensores pueden enviar información de vuelta.
El control remoto no implica que el robot actúe por sí solo. En muchos casos, una persona decide cada movimiento; en otros, el robot realiza tareas automáticas sencillas, como mantener una velocidad o detenerse ante un obstáculo, mientras el operador conserva el control general. La diferencia importa al valorar qué puede hacer el equipo y qué comunicaciones, supervisión y medidas de seguridad necesita.
De la orden del operador al movimiento del robot
El funcionamiento básico combina un dispositivo de control, un enlace de comunicación y una plataforma robótica. El operador indica una acción —por ejemplo, avanzar, girar o mover un brazo— y el sistema transmite esa instrucción. En el robot, un controlador interpreta la orden y activa los motores o actuadores correspondientes.
La respuesta no siempre consiste solo en moverse. Un robot puede enviar al puesto de control imágenes de una cámara, lecturas de distancia, su posición o avisos sobre el estado de la batería. Esa información permite al operador corregir la trayectoria o decidir el siguiente paso. El ciclo se repite: orden, ejecución, respuesta y nueva decisión.
Control directo y asistencia automática
En el control directo, la acción depende principalmente de las órdenes humanas. Un operador mueve un vehículo mediante un joystick y observa una cámara para conducirlo, por ejemplo. El robot no elige por su cuenta el destino; transforma las órdenes recibidas en movimientos.
Un sistema asistido añade funciones automáticas limitadas. Puede estabilizar una cámara, conservar una velocidad fijada o frenar si detecta una condición configurada. Eso no convierte automáticamente al equipo en autónomo: la persona puede seguir decidiendo dónde ir y qué tarea realizar. Para describirlo con precisión, hay que separar quién decide la tarea de qué acciones ejecuta automáticamente el equipo.
La comunicación determina qué control es posible
El enlace entre el operador y el robot puede utilizar un cable, una red inalámbrica local, una conexión móvil o una red de área amplia. La elección depende de la distancia, el entorno, la infraestructura disponible y el volumen de datos que se quiera transmitir. Un vehículo que comparte vídeo necesita más capacidad de comunicación que uno que solo recibe instrucciones sencillas y devuelve un estado básico.
También importa el retardo: el tiempo que pasa entre una orden y su efecto, junto con el que tarda en regresar la información de respuesta. Si el retraso es apreciable, conducir guiándose por vídeo resulta más difícil. El operador puede girar tarde o corregir un movimiento cuando el robot ya ha avanzado. La pérdida intermitente de conexión plantea otro problema: el equipo debe tener definido qué hacer si deja de recibir órdenes.
El papel de los sensores y la interfaz
Las cámaras son solo una opción de percepción. Según la tarea, el robot también puede incorporar sensores de distancia, contacto, orientación o temperatura. No todos los modelos incluyen los mismos elementos ni los datos llegan siempre al operador de la misma manera. Una cámara con un campo de visión limitado, por ejemplo, puede ocultar obstáculos que estén fuera de plano.
La interfaz debe ayudar a entender qué está pasando. Puede mostrar vídeo, nivel de batería, conexión y alertas, además de ofrecer mandos para dirigir el equipo. Si los controles son poco claros o las señales de estado no distinguen una avería de una pérdida de enlace, el operador puede tomar decisiones equivocadas aunque el robot funcione correctamente.
Qué lo diferencia de un robot autónomo
La distinción principal está en dónde se toman las decisiones. En un robot teleoperado, una persona envía instrucciones y supervisa la respuesta a distancia. En uno autónomo, el equipo utiliza sensores y software para seleccionar acciones dentro de unos objetivos y límites programados. Muchos sistemas combinan ambos enfoques: una persona asigna la tarea y el robot ejecuta ciertos movimientos por sí mismo, o un operador puede intervenir cuando hace falta.
Un coche teledirigido es un ejemplo sencillo de control remoto: el mando indica la dirección y la velocidad. En un contexto profesional hipotético, un robot de inspección podría avanzar por una zona de acceso difícil mientras un técnico lo dirige desde una sala de control y revisa las imágenes. Si el equipo se detiene automáticamente ante un obstáculo, esa función concreta es asistencia; no demuestra por sí sola que el robot pueda inspeccionar toda la zona sin supervisión.
Esta diferencia también ayuda a interpretar expresiones como «robot inteligente». El término puede referirse a sensores, automatización o capacidad de procesamiento, pero no especifica quién decide cada acción. Para evaluar una solución, es más útil preguntar qué tareas resuelve el software, cuáles requieren intervención humana y qué sucede cuando las condiciones se salen de lo previsto.
Aplicaciones y elección según la tarea
Los robots controlados a distancia pueden resultar útiles cuando una persona necesita operar una máquina sin estar físicamente junto a ella. Entre los ejemplos se encuentran vehículos de inspección, equipos de manipulación, robots para espacios confinados y plataformas móviles para tareas de apoyo. Son ejemplos de usos posibles, no una garantía de que cualquier modelo sirva para ellos.
Antes de elegir un equipo, define la tarea con condiciones concretas: superficie, obstáculos, distancia de operación, iluminación, precisión necesaria y posibilidad de perder la comunicación. Después, comprueba qué puede mostrar el robot al operador y qué maniobras permite realizar. Si el trabajo exige colocar una pieza con precisión, no basta con saber que el robot se desplaza: también hay que valorar el brazo, las herramientas, la visibilidad y la precisión de control.
- Alcance y cobertura: identifica si el control será local o a través de una red y qué obstáculos pueden afectar al enlace.
- Respuesta: comprueba si el retardo de las órdenes y del vídeo es compatible con la velocidad y precisión requeridas.
- Información disponible: revisa qué sensores incorpora, qué datos transmite y si la cámara permite ver los puntos necesarios.
- Modo seguro: averigua si el robot se detiene, frena o adopta otra respuesta definida cuando pierde la conexión.
- Operación y mantenimiento: considera la autonomía, la carga, la facilidad de limpieza y el acceso a repuestos o soporte técnico.
Una prueba útil consiste en reproducir condiciones similares a las del trabajo real. Por ejemplo, si se prevé manejar el robot tras una esquina, comprueba qué ocurre con la comunicación al perderse la línea de visión. Si el equipo transmite vídeo, observa si la imagen sigue siendo suficiente para controlar los movimientos. Registra también qué acciones provocan una parada y cómo se recupera el control; así se detectan limitaciones antes de depender del robot en una tarea operativa.
Seguridad y pérdida de control
Un fallo de comunicación no debería dejar la reacción del equipo al azar. El comportamiento previsto puede ser detenerse, mantener una posición segura o ejecutar una acción limitada, según el diseño y el riesgo de la tarea. La opción adecuada no es universal: un robot que transporta una carga y otro que inspecciona una tubería tienen consecuencias distintas si se detienen en mitad de un recorrido.
La seguridad también incluye proteger el acceso al sistema. Si una conexión permite enviar órdenes, las credenciales débiles, los dispositivos sin actualizar o una red mal aislada pueden facilitar que personas no autorizadas intenten controlarlo. Conviene limitar quién puede operar el robot, cambiar las credenciales predeterminadas cuando existan, proteger las comunicaciones disponibles y mantener actualizado el software siguiendo las indicaciones del fabricante.
Para explorar otros tipos de plataformas y aplicaciones, puedes consultar la sección de robótica. Al comparar opciones, la pregunta clave no es únicamente si un robot se maneja a distancia, sino qué órdenes admite, qué información devuelve y cómo responde ante una interrupción o un error.