Atlas estrena manos de cuatro dedos para manejar herramientas y realizar trabajos industriales

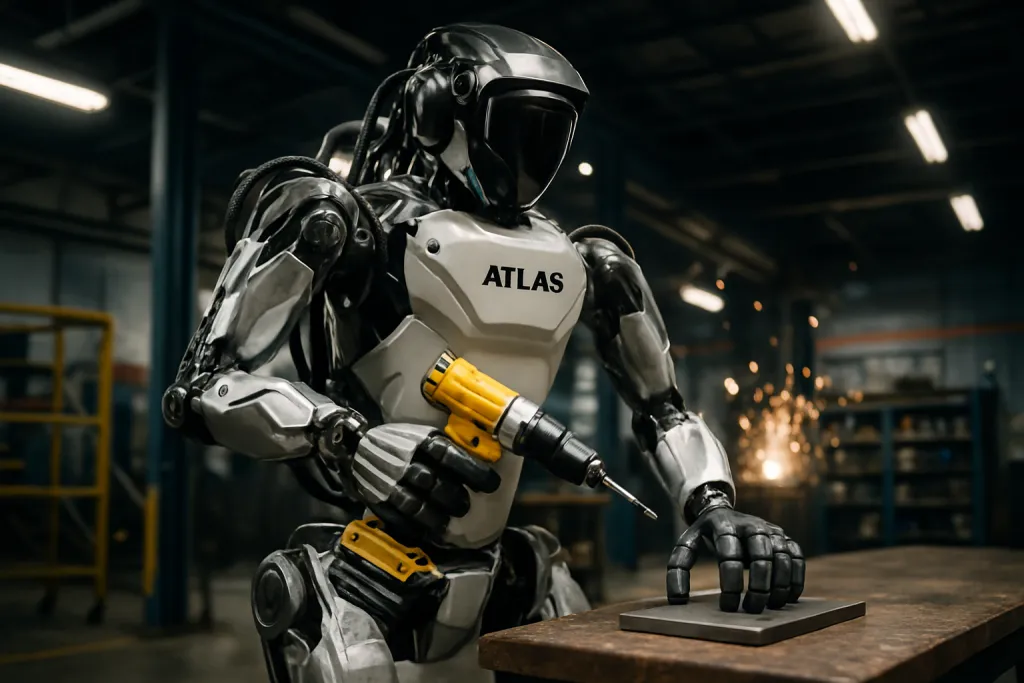
Atlas presenta un avance en manipulación robótica con manos de cuatro dedos diseñadas para manejar herramientas y ejecutar trabajos industriales. El desarrollo plantea cambios técnicos y operativos en plantas de producción. La propuesta busca ampliar las tareas que un robot humanoide puede asumir, sin relegar el papel de los operadores humanos.
Diseño y capacidades mecánicas
Las manos presentan una geometría orientada a la manipulación dexterosa. Cada dedo integra múltiples grados de libertad. El conjunto permite agarres de precisión y sujeción de piezas de distintas formas. El diseño prioriza la adaptabilidad sobre la fuerza bruta. Esto facilita el uso de herramientas portátiles y la ejecución de ensamblajes delicados.
La selección de materiales combina rigidez y ligereza. Los actuadores están ubicados para optimizar la respuesta dinámica. Esto reduce la inercia en movimientos rápidos. A nivel mecánico se busca un equilibrio entre capacidad de carga y sensibilidad táctil. Esa sensibilidad es clave para operaciones que requieren ajuste fino.
Percepción y control
Las manos se apoyan en una red de sensores integrados. Sensores de fuerza y tacto aportan datos sobre contacto y presión. Cámaras y sistemas de visión proporcionan referencia espacial. El control combina bucles locales de alta frecuencia con capas superiores de planificación. Esta jerarquía facilita reacciones inmediatas a cambios en el entorno y permite tareas secuenciadas complejas.
La coordinación entre mano y cuerpo es un aspecto central. El sistema coordina la postura corporal para optimizar el alcance y la estabilidad. Esa coordinación reduce los errores y mejora la eficiencia operativa.
Integración en entornos industriales
La llegada de manos más capaces abre opciones de integración. Pueden trabajar en líneas de montaje compartidas o en áreas aisladas. Su tamaño y forma buscan compatibilidad con estaciones humanas y herramientas estándares. La interoperabilidad con controladores existentes facilita la adopción.
Para adaptarse a procesos industriales se requiere ajuste de software y procedimientos. La programación de agarres y secuencias es una tarea clave. También lo es la validación en condiciones reales de trabajo.
- Interfaz con máquinas herramientas: compatibilidad con pistolas, llaves y herramientas de mano.
- Adaptación a estaciones: fijaciones y topes para ubicaciones repetitivas.
- Conectividad: protocolos industriales para sincronización con líneas de producción.
- Mantenimiento: acceso a módulos y piezas de desgaste para operación continua.
Seguridad y cumplimiento normativo
La incorporación de componentes móviles en zonas compartidas exige controles estrictos. Se implementan zonas seguras y límites de velocidad. Los sistemas de parada inmediata responden a contactos inesperados. Además, la detección táctil permite minimizar daños en caso de colisión leve.
El marco regulatorio establece exigencias sobre certificación y ensayos. La verificación de comportamiento en distintas condiciones debe formar parte de la puesta en marcha. La trazabilidad de fallos y eventos operativos facilita la mejora continua y la gestión de riesgos.
Impacto en la fuerza laboral y modelos operativos
Las manos con mayor destreza no buscan simplemente reemplazar operadores. Cambian la naturaleza del trabajo. Tareas repetitivas o físicamente exigentes pueden ser delegadas. A la vez, emergen roles técnicos vinculados a programación y mantenimiento. La transición requiere capacitación y replanteo de rutinas.
La colaboración entre humanos y robots gana protagonismo. Escenarios de trabajo conjunto potencian productividad. En esos entornos, el robot actúa como herramienta avanzada. El personal conserva funciones de supervisión, ajuste y tareas que requieren juicio complejo.
Análisis de aplicación práctica
Existen aplicaciones claras en labores de montaje, mantenimiento y manipulación de herramientas. En montaje, las manos permiten ensamblar piezas con tolerancias precisas. En mantenimiento, facilitan el uso de llaves y herramientas para tareas de ajuste. En manipulación, posibilitan transferencias entre estaciones sin recurrir a dispositivos fijos.
El análisis operativo sugiere que la adopción depende de varios factores. Primero, la naturaleza de las tareas. Operaciones que requieren destreza manual y repetición son candidatas naturales. Segundo, el entorno físico. Espacios con accesibilidad limitada o con necesidad de precisión se benefician más. Tercero, la inversión en integración. La adaptación de procesos y la formación determinan el retorno.
La economía de una implementación se evalúa en función de la eficiencia mejorada y la reducción de errores. La capacidad de un robot humanoide para manejar herramientas abre alternativas a manipuladores tradicionales cuando la flexibilidad es prioritaria. En procesos con variación de piezas o configuraciones, la versatilidad puede compensar la mayor complejidad técnica.
Perspectivas tecnológicas y retos
El avance en manos robóticas depende de mejoras en sensores, actuadores y algoritmos de control. La miniaturización de componentes permite integrar más capacidades sin aumentar el volumen. La evolución del software para generación de agarres y aprendizaje por imitación acelera la puesta a punto.
Entre los retos se cuentan la robustez en entornos adversos y la duración operativa de los componentes. También la gestión de fallos y la recuperación automática. Otro desafío es la estandarización de interfaces entre manos, controladores y herramientas industriales.
Conclusiones y consideraciones estratégicas
La presencia de manos de cuatro dedos en un robot humanoide representa un paso hacia una manipulación más cercana a la humana. Esto amplía la gama de tareas que un robot puede realizar en un entorno industrial. La decisión de implementar estas manos requiere evaluación técnica y organizativa.
Para maximizar beneficios conviene planificar pruebas piloto centradas en tareas definidas. La formación del personal y la adaptación de procesos son partes esenciales del proyecto. Con una implementación adecuada, la tecnología puede elevar la capacidad productiva y reducir riesgos laborales asociados a tareas manuales repetitivas.
Ejemplo de caso práctico
En una planta automotriz, una secuencia típica podría incluir toma de una pieza, ajuste con herramienta manual y transferencia a la siguiente estación. Las manos con cuatro dedos permiten sostener la pieza y usar la herramienta con la misma extremidad. Esto reduce manipulaciones y tiempos muertos.
En servicios de mantenimiento, el robot puede acceder a áreas restringidas y operar herramientas de sujeción. Su sensibilidad táctil guía la aplicación de torque y evita daños en componentes frágiles. La combinación de visión y tacto resulta determinante para ajustar la fuerza aplicada.
Preguntas abiertas para la industria
Surgen dudas sobre la mejor forma de medir retorno de inversión y sobre los modelos de colaboración entre operadores y robots. También se plantea cómo evolucionarán las normas de seguridad para equipos cada vez más capaces. La respuesta a estas preguntas marcará la velocidad y el alcance de la adopción.
En síntesis, la aparición de manos de cuatro dedos en un robot humanoide ofrece nuevas posibilidades operativas. La adopción con éxito depende de integración técnica, formación y un enfoque prudente en seguridad y gestión del cambio.