La NASA enviará a la Luna tres robots capaces de decidir por sí solos cómo explorarla

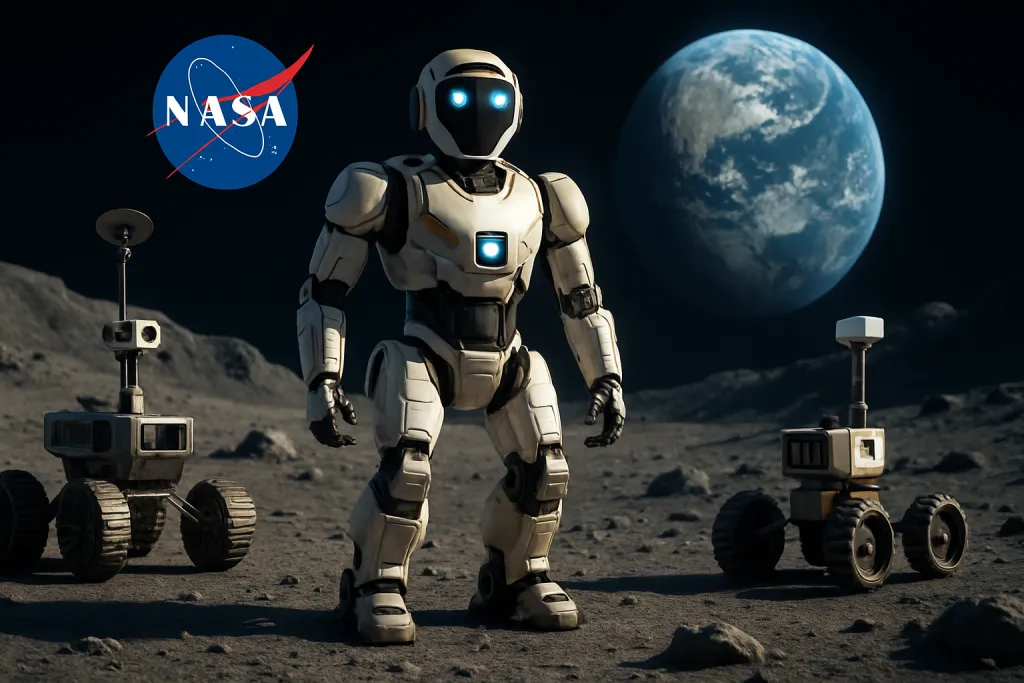
La agencia espacial ha anunciado el envío de tres vehículos robóticos con capacidad de tomar decisiones propias para la exploración lunar. Se trata de un paso hacia operaciones más flexibles en terreno remoto. Los robots combinarán autonomía, sensores avanzados y sistemas de comunicación para realizar tareas científicas y de reconocimiento sin dependencia constante del control humano.
Objetivos de la misión
La misión persigue objetivos científicos y operativos. En lo científico, los robots buscarán muestras y mediciones que ayuden a entender la geología del lugar. En lo operativo, se evaluará la viabilidad de la autonomía para misiones de superficie en entornos difíciles. La combinación de ambos intereses pretende optimizar futuros despliegues y reducir los riesgos para operadores y hardware.
Tecnología de autonomía
La autonomía es el núcleo de la propuesta. Los robots tomarán decisiones sobre rutas, prioridades de exploración y gestión de energía sin instrucciones continuas desde Tierra. Ese nivel de independencia se logra mediante un conjunto de algoritmos y sistemas de control.
Toma de decisiones en el terreno
La lógica de decisión integra modelos de navegación, valoración científica y criterios de seguridad. Cada vehículo podrá evaluar las condiciones locales y elegir acciones que maximicen su objetivo. La priorización de tareas se basa en reglas diseñadas para equilibrar el rendimiento científico y la preservación del equipo.
Sensores y navegación
Los robots emplearán una suite de sensores para cartografiar el terreno en tiempo real. Entre ellos figuran sistemas de detección láser, cámaras estereoscópicas y sensores de proximidad. La fusión de datos permite construir mapas locales y estimar riesgos. Estos mapas son la base para la planificación autónoma de rutas.
Diseño y sistemas a bordo
Cada robot integra sistemas de propulsión, alimentación y carga científica adaptados a la superficie lunar. Se han priorizado la redundancia y la capacidad de operar ante fallos parciales. Los diseños contemplan movilidad sobre terrenos irregulares y la posibilidad de realizar maniobras de escalado moderadas en pendientes.
- Movilidad: chasis y ruedas optimizados para tracción y afinación de dirección en regolito.
- Sensórica: cámaras, lidar y espectrómetros para análisis in situ.
- Energía: sistemas de generación y almacenamiento dimensionados para misiones prolongadas.
- Computación: hardware para ejecutar algoritmos de autonomía y procesado de imágenes.
- Modularidad: arquitectura que permite intercambiar cargas útiles según la prioridad científica.
El conjunto obedece a un enfoque modular. Eso facilita la prueba de nuevos instrumentos sin alterar la plataforma principal. También permite adaptar la misión a oportunidades científicas emergentes detectadas por los propios robots.
Operación y comunicaciones
Las operaciones combinan segmentos autónomos con periodos de supervisión desde Tierra. La latencia en las comunicaciones impone límites a la intervención humana en tiempo real. La solución propuesta es delegar a los vehículos la ejecución de rutinas y la resolución de contingencias básicas.
Para tareas complejas o imprevistas, los robots pueden transmitir datos resumidos y recibir instrucciones específicas. Ese modo de trabajo reduce la carga de trabajo de los equipos terrestres y permite un uso más eficiente de los recursos de enlace.
Implicaciones científicas y sectoriales
La capacidad de operar con independencia abre nuevas oportunidades científicas. Los robots podrán explorar zonas con ventanas de acceso limitadas y recolectar datos en puntos de interés detectados en tiempo real. Ese enfoque amplía la posibilidad de descubrir fenómenos locales que se perderían con operaciones estrictamente teleoperadas.
En el plano industrial, el proyecto impulsa la maduración de tecnologías de autonomía, sensórica y materiales. Los avances en algoritmos y hardware pueden trasladarse a aplicaciones terrestres como minería, inspección de infraestructuras y robótica móvil en entornos inhóspitos. Además, la experiencia operativa contribuirá a reducir costos y a mejorar estándares de interoperabilidad entre plataformas.
Riesgos, límites y consideraciones éticas
La autonomía plantea desafíos técnicos y éticos. Desde el punto de vista técnico, la toma de decisiones requiere confianza en los algoritmos ante situaciones imprevistas. Las estrategias incluyen mecanismos de verificación y niveles de permiso que restringen ciertas acciones críticas.
En el plano ético, la delegación de decisiones en sistemas automatizados obliga a definir criterios claros sobre prioridades científicas y seguridad. Es necesario equilibrar la búsqueda de resultados con la preservación de los entornos explorados. La transparencia sobre los criterios de decisión y la trazabilidad de las acciones son aspectos clave para la aceptación de esta aproximación.
Preguntas frecuentes
¿Cómo toman decisiones los robots?
Los vehículos ejecutan algoritmos que combinan percepción del entorno, valoración de objetivos y reglas de seguridad. Esa mezcla permite seleccionar rutas, identificar objetivos de interés y gestionar recursos. En situaciones críticas, se priorizan maniobras que aseguren la integridad del robot.
¿Qué resultados se esperan?
Se espera que la misión demuestre la utilidad de la autonomía para maximizar la productividad científica en condiciones con latencia de comunicaciones. Los datos recopilados servirán para refinar modelos geológicos y para mejorar los protocolos de operación en misiones futuras.
Análisis y perspectiva
La incorporación de robots capaces de decidir por sí mismos representa un cambio en la forma de concebir la exploración espacial. La estrategia reduce la dependencia de la intervención humana en tareas de bajo nivel. También permite un aprovechamiento más ágil de oportunidades científicas breves.
Es un avance con efecto multiplicador. Cada mejora en autonomía y sensórica beneficia proyectos de mayor envergadura. La experiencia acumulada servirá para diseñar misiones con vehículos colaborativos y para distribuir tareas entre plataformas humanas y robóticas.
En síntesis, la iniciativa combina tecnología, ciencia y gestión operativa. Examina riesgos y establece procedimientos para mitigar fallos. El enfoque pragmático busca resultados medibles y repetibles. La exploración lunar se concibe así como un laboratorio para probar la próxima generación de sistemas autónomos aplicables también en la Tierra.