¿Qué es la robótica blanda? Guía práctica y aplicaciones

La robótica blanda se presenta como una respuesta diferente a problemas que la robótica tradicional no resuelve con facilidad. No se trata solo de materiales flexibles: es una forma de repensar el contacto, la adaptabilidad y la seguridad. El enfoque prioriza la interacción suave entre máquina y entorno, con aplicaciones que van de la manipulación delicada a la asistencia médica.
Concepto y principios básicos
La robótica blanda utiliza materiales elásticos y diseños deformables para crear máquinas capaces de cambiar de forma y comportarse de modo más humano y menos rígido. La clave está en distribuir la función entre la geometría, el material y la controladora, en vez de depender exclusivamente de mecanismos complejos y piezas metálicas.
Materiales que marcan la diferencia
Silicona, poliuretanos, hidrogeles y elastómeros son los más comunes. Cada uno aporta un equilibrio entre elasticidad, resistencia y compatibilidad biológica. Los hidrogeles, por ejemplo, son preferidos en aplicaciones médicas por su afinidad con tejidos; las siliconas, por su facilidad de moldeado, dominan prototipos industriales.
Principios de funcionamiento
Un robot blando no depende de articulaciones rígidas. Opera con cambios volumétricos, presión interna, fibras embebidas o campos magnéticos. El movimiento puede surgir de inflado/deflado, del estiramiento de un material o de la combinación de varios actuadores sencillos que, al actuar juntos, producen comportamientos complejos.
Cómo funcionan los actuadores y sensores
Los actuadores en robótica blanda traducen energía en deformación. No son motores convencionales; son cámaras neumáticas, cables tensados en estructuras elásticas, polímeros de memoria o imanes en matrices blandas.
Actuadores comunes
- Neumáticos o hidráulicos: cámaras que se inflan para doblar secciones.
- Cables y tendones: tensan superficies elásticas para provocar movimientos dirigidos.
- Polímeros activables: cambian de forma con temperatura o corriente.
- Actuación magnética: partículas magnéticas en una matriz blanda que responden a campos externos.
Sensores integrados
La robótica blanda integra sensores de deformación, presión y contacto directamente en la piel del robot. Esa sensorización distribuida evita el fallo por punto único y aporta una percepción táctil que permite ajustar la presión al manipular objetos frágiles.
Aplicaciones reales y mini‑casos
La robótica blanda ya no es solo laboratorio. Existen implementaciones concretas que demuestran su potencial:
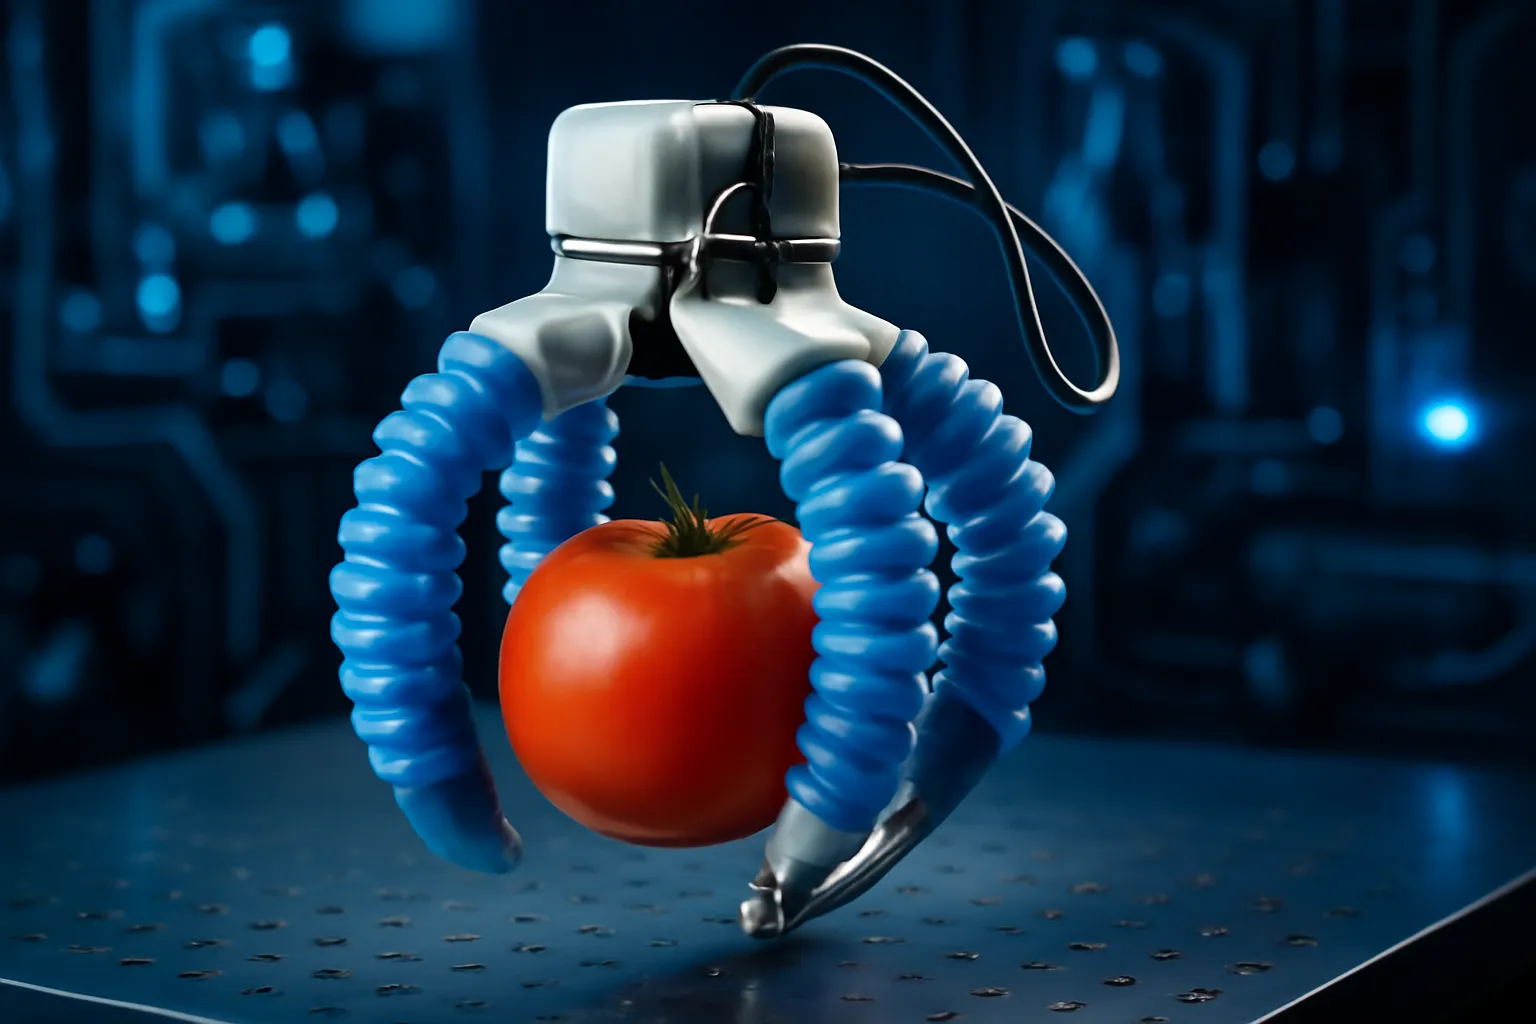
- Manipulación en logística: Las ventosas y pinzas blandas permiten recoger objetos con formas y fragilidades distintas sin dañarlos. En centros de distribución, el uso de grippers blandos reduce el rechazo de productos delicados.
- Medicina mínimamente invasiva: Endoscopios y catéteres blandos navegan por órganos con menor riesgo de perforación. En proyectos hospitalarios, estos dispositivos facilitan procedimientos más seguros y cómodos para el paciente.
- Rehabilitación y exoesqueletos suaves: Trajes y dispositivos que complementan el movimiento humano sin imponer rigideces pueden asistir a personas con debilidad muscular, permitiendo ejercicios repetitivos más naturales.
- Robots inspirados en la naturaleza: Plataformas que imitan a pulpos o gusanos se mueven por terrenos irregulares y acceden a espacios confinados que robots rígidos no pueden alcanzar.
Mini‑caso: un centro de empaquetado que integró un gripper blando comprobó una mejora en la tasa de aceptación de productos frágiles. El gripper moldeaba su superficie alrededor de objetos irregulares, reduciendo roturas en el transporte.
Ventajas frente a la robótica rígida
La robótica blanda ofrece ventajas claras en escenarios donde el contacto seguro y la adaptabilidad son prioritarios. Entre los puntos fuertes se cuentan:
- Seguridad al contacto con humanos.
- Adaptación a objetos de geometría variable.
- Menor complejidad en algunos diseños, al aprovechar la morfología para la función.
No obstante, existen limitaciones: la precisión posicional suele ser menor, la durabilidad de ciertos materiales es un reto y el control dinámico exige modelos nuevos. La elección entre blando y rígido no es un reemplazo absoluto, sino una decisión basada en requisitos concretos.
Materiales, diseño y fabricación práctica
Diseñar un robot blando implica escoger material, método de fabricación y estrategia de control. Algunas rutas comunes:
- Moldeado por silicona para prototipos rápidos.
- Impresión 3D de resinas flexibles para piezas con geometrías complejas.
- Combinación de tejidos y fibras para refuerzo direccional.
El diseño debe contemplar ciclos de vida: algunas siliconas resisten bien la fatiga, otras se degradan. El refuerzo con fibras o capas internas prolonga la vida útil sin perder flexibilidad.
Comparaciones prácticas: rígido vs blando
Compare una pinza rígida con una blanda para la manipulación de frutas. La pinza rígida necesita sensores sofisticados y control cerrado para evitar aplastar la fruta. La pinza blanda, por diseño, distribuye la fuerza y adapta su forma, simplificando el control y reduciendo daños. Sin embargo, la pinza rígida ofrece repetibilidad y fuerza superior para tareas que requieren precisión millimétrica.
Cómo comenzar un proyecto en robótica blanda
Un plan concreto ayuda más que teorías. Sugerencia de pasos prácticos:
- Definir la tarea: manipulación, locomoción, interacción humana o procedimiento médico.
- Seleccionar material acorde a biocompatibilidad, resistencia y elasticidad.
- Prototipar con moldes simples o impresión 3D flexible.
- Integrar sensores básicos: potenciómetros de deformación o sensores de presión.
- Iterar el control: empezar con control abierto y añadir retroalimentación según se necesite.
Herramientas accesibles como impresoras 3D, bombas neumáticas pequeñas y kits de microcontroladores permiten construir prototipos funcionales sin inversión industrial inmediata.
Conclusión práctica y accionable
La robótica blanda no promete soluciones universales. Ofrece alternativas cuando la interacción suave, la adaptabilidad y la seguridad son requisitos determinantes. Para emprender: empezar con un objetivo claro, elegir materiales y prototipar rápido. Validar en escenarios reales y medir variables como daño al objeto, repetibilidad y vida útil. Desde allí, escalar con refuerzos y sensores distribuidos.
Una recomendación final: evitar la tentación de sofisticar el control antes de validar la morfología. Con frecuencia, la forma correcta y un material adecuado resuelven problemas que años de control complejo no habrían simplificado. Aplicando esa regla, la robótica blanda deja de ser una moda para convertirse en una herramienta práctica.