¿Qué es un robot cuadrúpedo? Definición, usos y cómo elegir uno

La pregunta ¿qué es un robot cuadrúpedo? no es solo académica. Detrás hay máquinas que imitan la marcha de animales, diseñadas para acceder a lugares que ruedas o drones no pueden alcanzar con seguridad. El tono que mejor sirve para entenderlos es directo: son herramientas de soporte, inspección y exploración, con limitaciones técnicas y ventajas concretas que conviene conocer antes de invertir en uno.
Definición y conceptos básicos
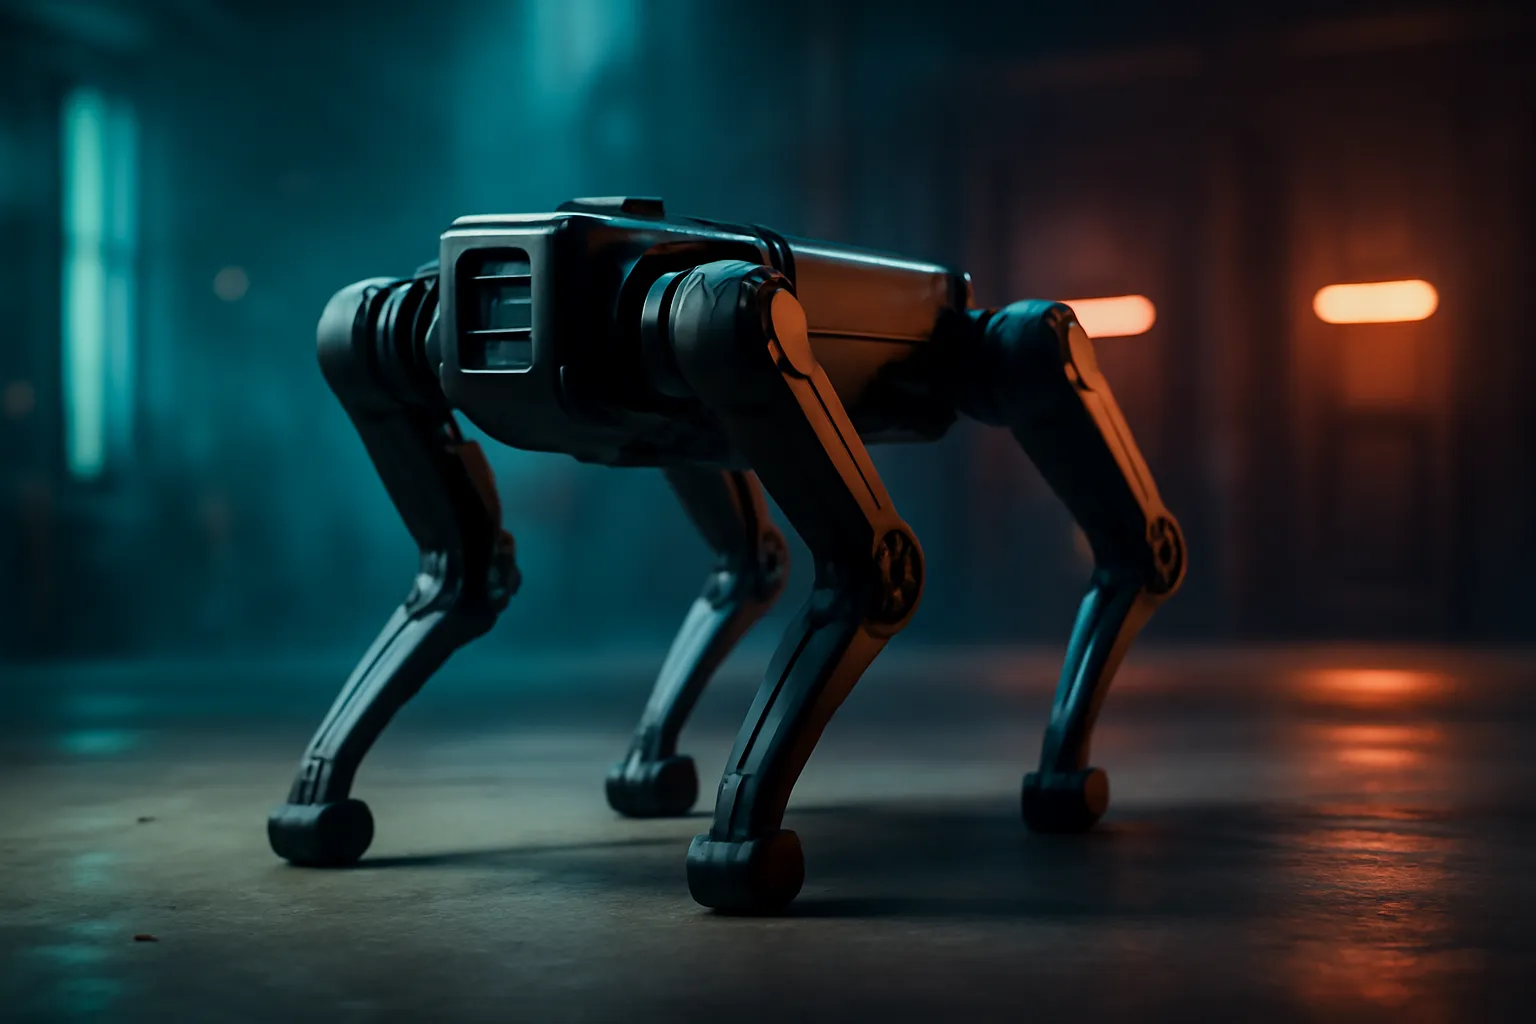
Un robot cuadrúpedo es un autómata móvil que se desplaza apoyándose en cuatro extremidades. Esa estructura permite estabilidad dinámica, capacidad de sortear obstáculos y mayor adaptabilidad al terreno irregular en comparación con plataformas con ruedas o trípodes.
Anatomía mínima
En su versión mínima, un cuadrúpedo integra:
- Un chasis central que aloja la electrónica y la batería.
- Cuatro patas con articulaciones accionadas por motores o servos.
- Sensores de posición y orientación (IMU, encoders).
- Sensores ambientales: cámaras, LIDAR o ultrasonidos según el propósito.
Tipos de robots cuadrúpedos
La clasificación más útil considera su nivel de autonomía y propósito:
- Prototipos de investigación: enfocados en control y locomoción, usados en universidades.
- Robots comerciales: ofertados como plataformas integradas para inspección industrial, seguridad o entretenimiento.
- Robots militares o de emergencia: con robustez aumentada y sensores especializados.
- Robots modulares: permiten intercambiar sensores y herramientas para tareas puntuales.
Componentes clave y cómo funcionan
Entender lo esencial evita decisiones costosas. No todos los cuadrúpedos son iguales y la diferencia suele estar en tres áreas: actuadores, control y sensores.
Actuadores y control
Los actuadores convierten energía en movimiento. Pueden ser motores eléctricos con reductoras o actuadores hidráulicos en modelos de alta potencia. El control combina cinemática y algoritmos de estabilidad para orquestar el balance y el paso: el robot calcula dónde apoyar cada pata y cuándo avanzar, adaptando la zancada según el terreno.
Sensores y percepción
La percepción determina si el robot puede navegar sin intervención humana. Cámaras RGB, LIDAR y sensores de proximidad aportan datos que el software fusiona para estimar la posición, detectar obstáculos y planificar rutas. Un sensor barato puede limitar severamente la autonomía.
Aplicaciones reales y mini-casos
Más útil que las palabras son los ejemplos concretos. Aquí tres mini-casos que muestran capacidades distintas.
Inspección industrial en plataformas
En una planta petroquímica, las ruedas dañan sellos y dificultan el acceso a estructuras elevadas. Un robot cuadrúpedo con cámara térmica y LIDAR sube escaleras improvisadas y atraviesa pasarelas corroídas para detectar fugas. El resultado: se reducen tiempos de inspección y se evita exponer personal a ambientes riesgosos.
Búsqueda y rescate en colapsos
Tras un derrumbe, los huecos y escombros impiden el paso de vehículos; un cuadrúpedo pequeño puede introducirse por grietas para mapear cavidades y transmitir vídeo en tiempo real. En varios ejercicios de rescate urbano se comprobó que su maniobrabilidad aporta ubicaciones precisas de víctimas y rutas seguras para equipos humanos.
Agricultura de precisión
En cultivos con filas estrechas, un cuadrúpedo equipado con sensores multispectrales recorre plantas, registra estrés hídrico y crea mapas de variabilidad. Esa información permite aplicar agua o fertilizante solo donde hace falta, reduciendo costes y aumento de rendimiento.
Ventajas y limitaciones (comparaciones prácticas)
Elegir un cuadrúpedo frente a alternativas exige evaluar ventajas y límites en escenarios reales.
- Frente a robots con ruedas: mejor tracción en terrenos irregulares, pero menor eficiencia energética en superficies lisas.
- Frente a drones: pueden operar bajo techo y en espacios reducidos; no dependen de la autonomía de vuelo pero quedan limitados por obstáculos físicos.
- Coste y mantenimiento: piezas móviles y articulaciones requieren mantenimiento periódico; los costos de reparación pueden superar a los de sistemas menos complejos.
Desafíos técnicos y éticos
No son simples juguetes: plantean problemas de seguridad, confiabilidad y uso responsable.
Desafíos técnicos
La robustez en terrenos reales sigue siendo la limitación más frecuente. Caídas, suciedad y agua exigen sellados y redundancia. Además, la gestión térmica de la electrónica y la batería condiciona la duración operativa.
Consideraciones éticas y de seguridad
La capacidad de moverse autónomamente plantea cuestiones sobre privacidad y responsabilidad. En escenarios de vigilancia, la implantación debe atender normas locales y transparencia en el uso. En entornos de trabajo, se deben definir protocolos claros para evitar daños a personas y evitar decisiones autónomas que impliquen consecuencias irreversibles.
Cómo evaluar o elegir un robot cuadrúpedo
La compra o contratación de un servicio exige criterios prácticos. La siguiente lista ayuda a priorizar necesidades y evitar sobredimensionar la inversión.
- Definir la tarea: inspección, búsqueda, investigación o agricultura.
- Revisar autonomía real: duración con la carga útil y en condiciones del sitio.
- Comprobar soportes para sensores necesarios y facilidad de integración.
- Evaluar resistencia ambiental: IP, resistencia al polvo y al agua.
- Considerar soporte técnico y disponibilidad de repuestos.
- Analizar coste total de propiedad: compra, mantenimiento y formación de operadores.
Conclusión práctica y accionable
Un robot cuadrúpedo es una herramienta con ventajas claras en terrenos complejos y tareas de inspección o acceso difícil. Antes de decidir, conviene:
- Definir la misión con métricas de éxito (tiempo, accesibilidad, datos requeridos).
- Probar prototipos en un entorno similar al real antes de la compra final.
- Priorizar sensores y autonomía por encima de extras estéticos; los extras suelen sumar peso y reducir tiempo de operación.
- Establecer un plan de mantenimiento y protocolos de seguridad para su operación.
Con estos pasos, se reduce el riesgo de sorpresas y se maximiza la utilidad práctica del robot. No existen soluciones universales, pero una evaluación estricta del uso previsto y pruebas en campo permiten elegir la plataforma que realmente resuelva el problema concreto sin promesas vacías.