¿Qué es un robot serpiente? Explicación completa y aplicaciones

Un robot serpiente no es solo un juguete futurista ni una curiosidad de laboratorio. Es una herramienta de movilidad diseñada para entrar donde los cuerpos rígidos no caben. Este texto explica con claridad qué son, cómo funcionan, para qué sirven y qué merece la pena esperar de ellos en el corto plazo. Sin tecnicismos innecesarios y con ejemplos prácticos que ayudan a decidir si ese tipo de robot aporta valor a un proyecto o a una operación concreta.
Definición práctica: ¿qué es un robot serpiente?
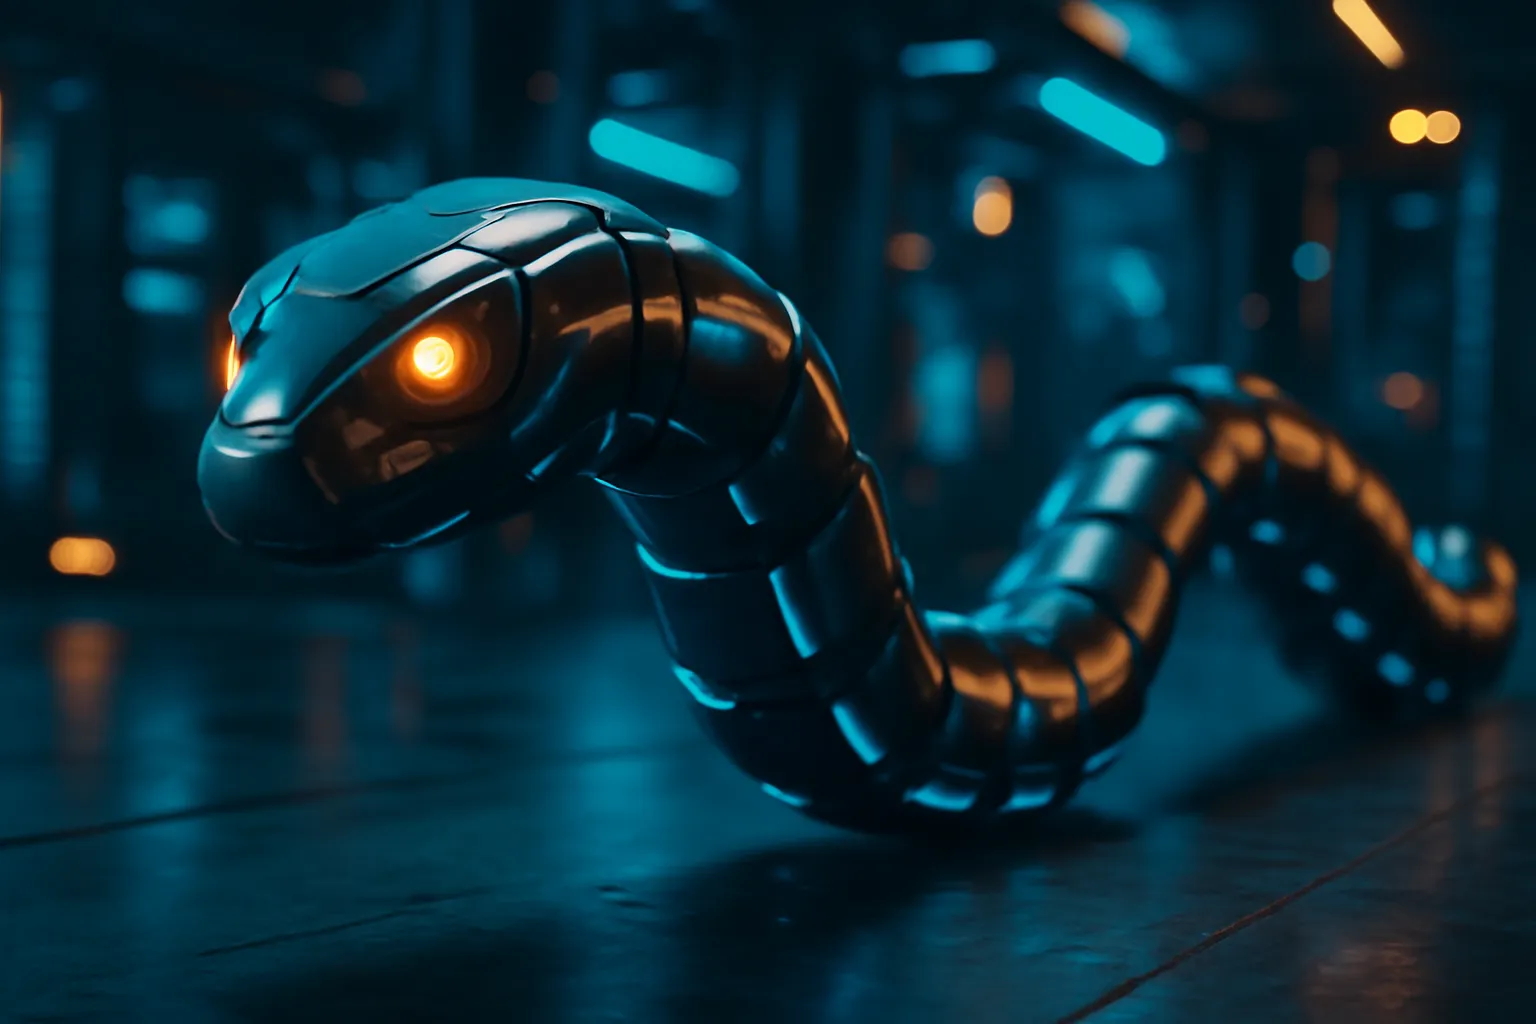
Un robot serpiente es un sistema modular y articulado que replica la forma y algunos movimientos de una serpiente para desplazarse por entornos estrechos, irregulares o peligrosos. Su ventaja esencial es la flexibilidad: puede curvarse, enrollarse y adaptar su sección transversal para superar obstáculos que bloquearían a robots con chasis rígido.
La estructura se compone de múltiples segmentos conectados por actuadores que controlan la rotación y la inclinación entre eslabones. La combinación de esos movimientos produce locomoción basada en patrones como la ondulación lateral, el desplazamiento rectilíneo por concertina o la locomoción por rueda.
Breve historia y evolución
La idea nace de observar la naturaleza y traducir comportamientos biológicos a soluciones mecánicas. Desde los primeros prototipos con mecanismos simples hasta los robots actuales, la evolución se ha centrado en tres líneas: reducción de peso, aumento de control y robustez frente a entornos reales.
Primeros prototipos y conceptos
Los primeros proyectos académicos usaban servomotores comerciales y metal para demostrar que la locomoción ondulatoria era viable. Eran demostradores conceptuales: servían para experimentar patrones de movimiento y entender pérdidas por fricción.
Transición a aplicaciones reales
La etapa siguiente añadió sensores, baterías más eficientes y materiales flexibles. Esto permitió probar robots serpiente en tuberías, minas y escombros. Empresas del sector energético y equipos de búsqueda y rescate impulsaron el desarrollo hacia modelos con autonomía limitada y teleoperación confiable.
Tipos y diseño
No existe un único diseño válido. Los robots serpiente se clasifican por grado de libertad, tipo de actuador y propósito. Es clave elegir la topología adecuada según la tarea: inspección, rescate, intervención o investigación.
Diseño modular vs integrado
Los diseños modulares ofrecen flexibilidad para cambiar la longitud y la configuración según la necesidad. Los integrados, por su parte, están optimizados para una función concreta y suelen ser más robustos y económicos en producción.
Actuadores y materiales
Los actuadores pueden ser eléctricos, hidráulicos o neumáticos. Cada tecnología tiene ventajas: los eléctricos son precisos y limpios; los hidráulicos ofrecen fuerza en espacios reducidos; los neumáticos son sencillos y ligeros. Los materiales incluyen aluminio, polímeros flexibles y compuestos que amortiguan impactos.
Aplicaciones prácticas
Los usos ya implementados o en pruebas abarcan sectores industriales, seguridad y medicina. A continuación, una lista de aplicaciones con ejemplos concretos:
- Inspección de tuberías y ductos: robots que avanzan por el interior de conducciones para detectar corrosión, grietas o bloqueos sin detener la operación.
- Rescate en escombros: módulos ligeros que se infiltran por grietas para localizar víctimas y evaluar condiciones antes de enviar equipos humanos.
- Mantenimiento industrial: acceso a zonas confinadas en plantas químicas o nucleares para tomar mediciones o desplegar herramientas.
- Exploración y minería: reconocimiento de galerías estrechas donde los vehículos convencionales no pasan.
- Medicina experimental: prototipos a escala para colonoscopias robóticas o intervención mínimamente invasiva, aún en fase de investigación.
Ventajas y limitaciones
El principal activo es la adaptabilidad geométrica. Un robot serpiente puede sortear curvas, trepar sobre obstáculos y distribuir presión para avanzar sin dañar las estructuras inspeccionadas. También suelen tolerar fallos parciales: si un segmento deja de funcionar, el resto puede compensar parcialmente.
Las limitaciones son tangibles:
- Control complejo: coordinar decenas de grados de libertad exige software avanzado y esfuerzo de calibración.
- Consumo energético: la locomoción ondulatoria puede ser menos eficiente que las ruedas en terrenos abiertos.
- Capacidad de carga limitada: el tamaño y la flexibilidad reducen la posibilidad de transportar herramientas pesadas.
- Entornos con líquidos o barro: afectan sensores y actuadores si no están debidamente protegidos.
Mini-casos: ejemplos concretos
Estos breves casos muestran cómo se usan en el mundo real.
Inspección en una planta petroquímica
Un equipo necesitaba revisar un tramo de tubería con curvaturas muy cerradas sin interrumpir el proceso. Se desplegó un robot serpiente equipado con cámaras y sensores de espesores. El robot navegó las curvas, registró puntos críticos y evitó la parada de la planta. Resultado: ahorro de tiempo y detección temprana de corrosión.
Búsqueda en edificio colapsado
Tras un derrumbe parcial, los equipos humanos no podían acceder a ciertos huecos. Un robot serpiente con micrófonos y cámaras termográficas se introdujo por grietas y localizó a dos personas inconscientes. La información proporcionada permitió planificar una extracción segura evitando daños adicionales.
Cómo se construye: componentes clave
Construir uno exige combinar mecánica, electrónica y software. Estos son los elementos esenciales:
- Segmentos y articulaciones: estructura modular con conectores seguros.
- Actuadores: motores o sistemas fluidos que generan movimiento.
- Sensores: cámaras, IMU, sensores de proximidad y presión.
- Controlador: unidad que coordina los patrones de locomoción y procesa telemetría.
- Fuente de energía: baterías o alimentación remota según el caso de uso.
La integración y protección contra polvo, agua y golpes es determinante. Un buen diseño reduce la necesidad de intervención manual y aumenta la fiabilidad en misiones críticas.
Conclusión práctica y accionable
Un robot serpiente es una solución sólida cuando el acceso físico es el principal obstáculo. Para decidir si aplica en un proyecto, seguir estos pasos ayuda a acotar la inversión y los riesgos:
- Definir claramente el objetivo: inspección, localización o intervención.
- Mapear el recorrido potencial y medir las restricciones geométricas.
- Evaluar requisitos de sensores y autonomía: ¿teleoperación o autonomía parcial?
- Probar con un prototipo modular antes de una compra o desarrollo a medida.
- Planificar mantenimiento y repuestos por la exposición a condiciones adversas.
No se trata de prometer soluciones milagrosas. Se trata de entender capacidades y límites. Cuando la tarea exige entrar y adaptarse a espacios que la robótica tradicional no alcanza, el robot serpiente ofrece una alternativa con resultados probados. La decisión suele depender del retorno frente al coste de desarrollo y operativa; medir ambas partes y realizar pruebas controladas es la vía más sensata.